
AI 前沿 · 每日整理
AllenAI 开源 ToyBlocks:可控机器人学习框架,还揭了 VLA 泛化短板
AllenAI 开源 ToyBlocks,一个可控的积木机器人仿真框架:自动生成演示数据可达 24 倍实时,任务难度、干扰因素都能精确控制。实测还揭了短板:主流视觉-语言-动作模型泛化能力差,Claude Opus 5.5 智能体在搜拼任务上仅 63% 成功或正确判断不可行。
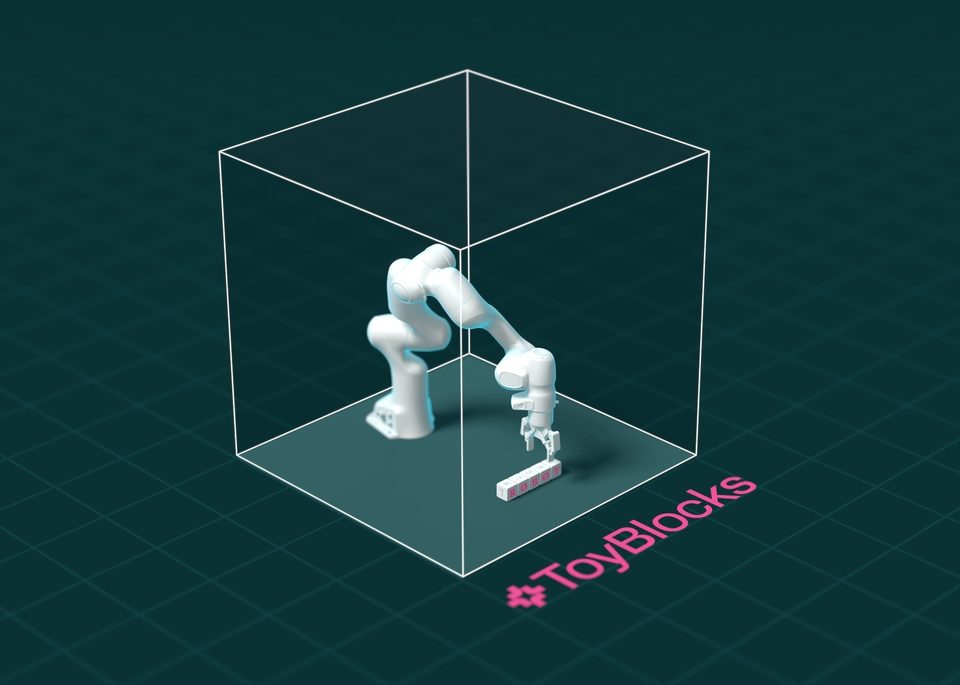
原文摘录
To study a complex system, scientists often begin with a small, controlled environment, such as a petri dish or terrarium, where they can vary conditions and observe the effects.(大意:研究一个复杂系统时,科学家常常先从一个小的可控环境入手,比如培养皿或生态箱,在里面改变条件、观察结果。)
值得肯定
框架开源,任务可复现、可精确控制变量,解决了机器人评测“各测各的”的问题;不光报自家成绩,还公开了主流 VLA 模型的泛化短板
需要注意
63% 这个数字来自积木搜拼这一类任务,不能直接推广到所有机器人任务;仿真环境再可控,离真实机器人仍有距离