
AI 前沿 · 每日整理
英伟达开源 4 个 Cosmos 3 世界模型:自动驾驶与机器人仿真直接能用
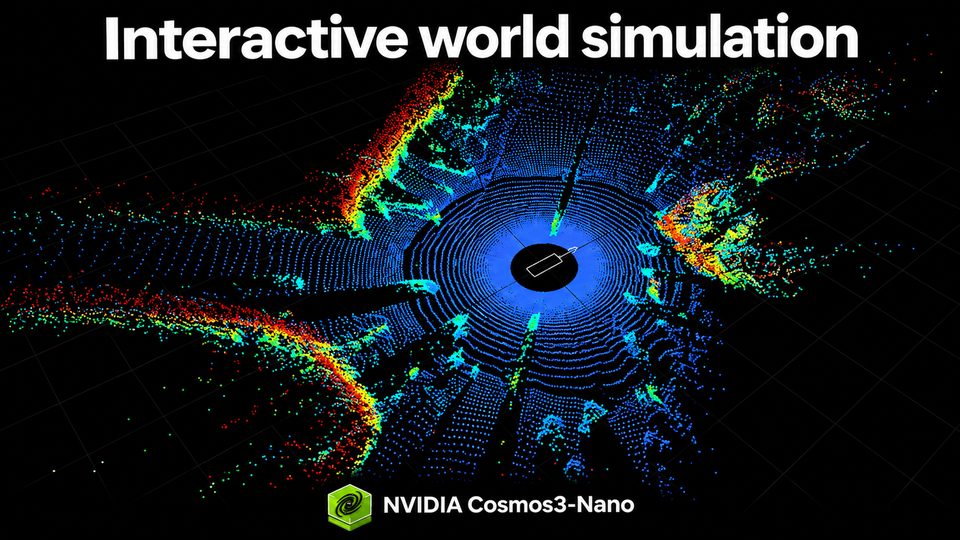
英伟达发布 Cosmos 3 系列 4 个开源权重检查点,各含 16B 可训练参数,覆盖自动驾驶多视角合成数据、流式交互仿真、模拟器转视频、双臂机器人动作预测。采用 OpenMDW1.1 许可,商用与非商用均可,并附完整后训练配方。其中 Transfer-Auto 可同步生成最多 11 路摄像头视频与 LiDAR 数据,官方 vLLM-Omni 配置已在单张 GB200 上测试通过。
原文摘录
All four models are post-trained examples of Cosmos 3 Nano and have 16B trainable parameters. The models use OpenMDW1.1, permitting commercial and non-commercial use under its terms.(大意:4 个模型都是 Cosmos 3 Nano 的后训练版本,各含 16B 可训练参数;采用 OpenMDW1.1 许可,商用与非商用均可。)
值得肯定
4 个检查点分工明确:自动驾驶多视角合成、流式交互仿真、模拟器转视频、双臂机器人动作预测,一套覆盖两条主线;OpenMDW1.1 许可商用与非商用均可,还附完整后训练配方,研究者能直接拿来做仿真数据与交互实验。
需要注意
需要 Linux、英伟达 GPU、Docker 与容器工具,对普通读者没有直接影响,也不涉及消费级产品;官方 vLLM-Omni 配置只在单张 GB200 上测过,不是最低配置要求,小卡能不能跑要自己试。